
レッスン 01
製品を置いたら、完了の印を付ける
現場で起きたことと、それを記録する印を結び付けます。
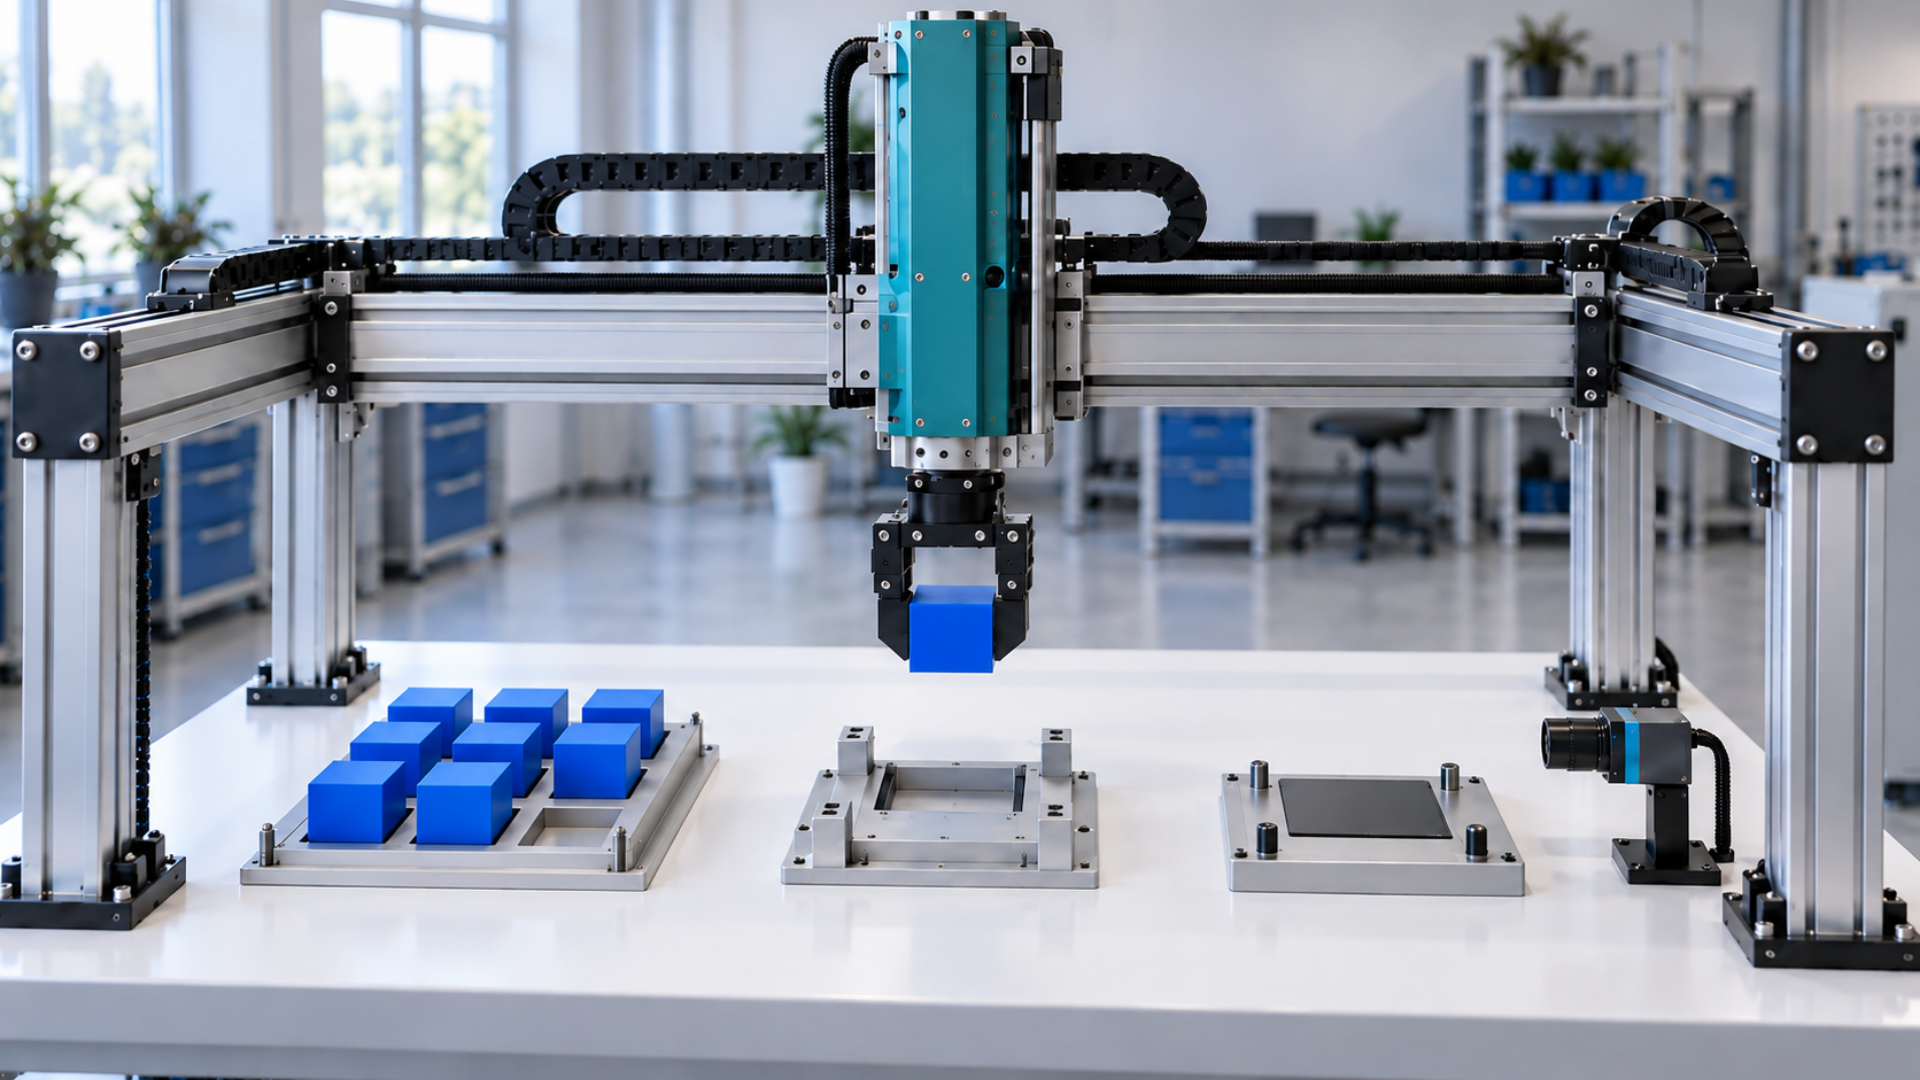
Workは、個別に説明したいひとつの作業です。WorkBitはその作業の完了を記録する印です。WorkBit (1)は完了の印があること、WorkBit (0)はまだその印がないことを示します。開始の指示を送ることと、作業が終わることは別です。何を確認したら完了と認めるかを、作業ごとに先に決めます。ビットはその論理的な判断を記録するもので、製品の実際の位置やグリッパーへの電気出力そのものではありません。
3軸直交ロボットの隣には、3×3で最大9個の製品を置けるバッファがあります。ロボットが1個を整列位置に置き、定めた完了条件を確認したら、「整列位置に置く」WorkをWorkBit (1)で示します。次の作業はこの印を開始条件の一部に使えます。ただし、検査位置への到着や検査終了までを意味しません。バッファから取る、整列位置に置く、検査位置へ運ぶ、検査するという作業は、それぞれ別の事実を記録します。
順番に見てみましょう
- 製品がグリッパーから整列位置へ移る様子を観察します。
- 配置の完了条件を満たしたら、そのWorkだけをWorkBit (1)にします。
- この完了の印を次の作業の開始条件につなげます。
操作して原理を確かめる
学習用モデルです。実際のPLCや装置を制御するものではありません。
作業 · WorkWorkBit (0)
完了表示はありません。この値だけで停止中かどうかは分かりません。
覚えておきたい一文
WorkBitは、特定の作業の完了を記憶する印です。
理解を確認する
1 / 24
このレッスンの契約根拠
REQ-01REQ-14
2026-10-15の確定仕様v005を学習用に解説します。原理・目標契約と、製品の実装・試験結果は区別します。