
DS学習ガイド · 確定契約 v005
ひとつの作業が終わる瞬間から、 システムの協調まで。
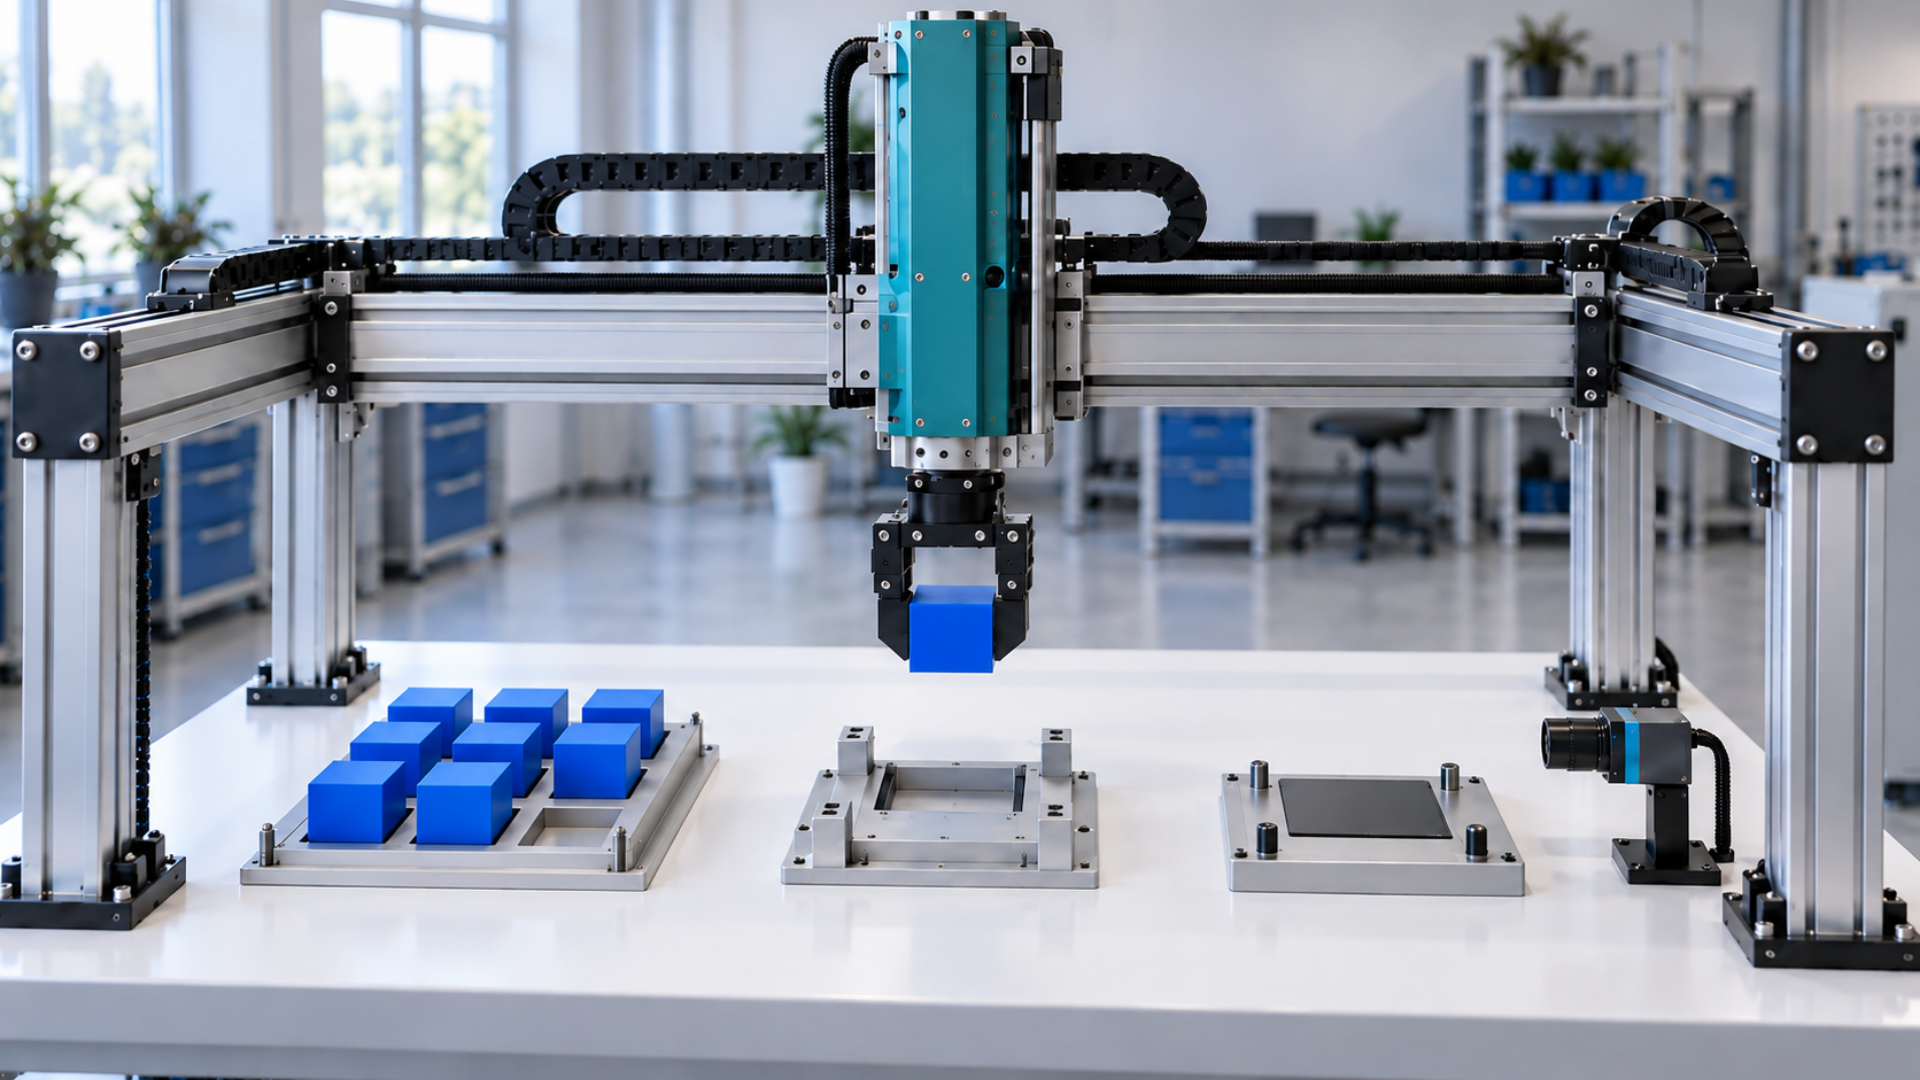
3軸ロボットが製品を置く場面から始めます。完了の記憶、次の作業への接続、システム間の指示と観測を順番に学びます。
12テーマ24レッスン4言語
0 / 24
学習記録 · 学習記録はこのブラウザーに保存されます。
仕事の完了を示す · WorkBit
現場で確認した作業の完了を、ひとつの論理的な印として表します。
次の作業をつなぐ · Start
前の完了を開始条件として使い、作業間の理由と順序を描きます。
次の製品に備える · Reset
完了の印を消す理由とタイミングを定めて、繰り返しを設計します。
責任ごとに整理する · System
設備全体を整理し、制御の責任が変わる場所にインターフェースを置きます。
別のシステムに作業を依頼する
提供する機能、接続設定、今回の呼び出しを区別します。
境界を越える信号を接続する
TAGの入出力方向と、指示・観察の役割を分けて読みます。
指示の出し方と完了確認を分ける
Actionは指示の維持、Sensingは完了根拠を決めます。
今回の観察と時間を正しく読む
新しい検知、品質、初回到達、安定確認を区別します。
予想した経路と実際の動きを比べます
正常な到達待ちと経路からの逸脱を区別し、センサー異常と時間異常を別々に考えます。
モデルから生成プログラムまで試します
MODEL・MILS・SILSで実行する対象を明らかにし、実際の生成物を再読込して確認します。
実機制御器と現場へつなげます
HILSとREALの対象を区別し、再起動は新しい観測と復帰手順で確認します。
モデルと証拠を一緒に共有します
DSの実行意味とAASの情報共有を分け、確認できた範囲を正確に伝えます。
該当するレッスンがありません。別の語で検索してください。
2026-10-15の確定仕様v005を学習用に解説します。原理・目標契約と、製品の実装・試験結果は区別します。