
レッスン 03
前が終わると、次を始める条件が整う
矢印は画面上の配置ではなく、次の作業を始められる理由を示します。
Start Arrowは、前の作業の完了を次の作業の開始条件につなげます。A > Bは、Aの完了がBを開始する根拠になるという意味です。Bがすぐに完了するという意味ではありません。実際の開始はBの実行状態、許可、資源やトークンなど、適用される契約を満たして初めて受け付けられます。前の作業がない最初のWorkも、空の条件だから自動開始とは扱いません。最初の要求や入口条件を別に定めます。
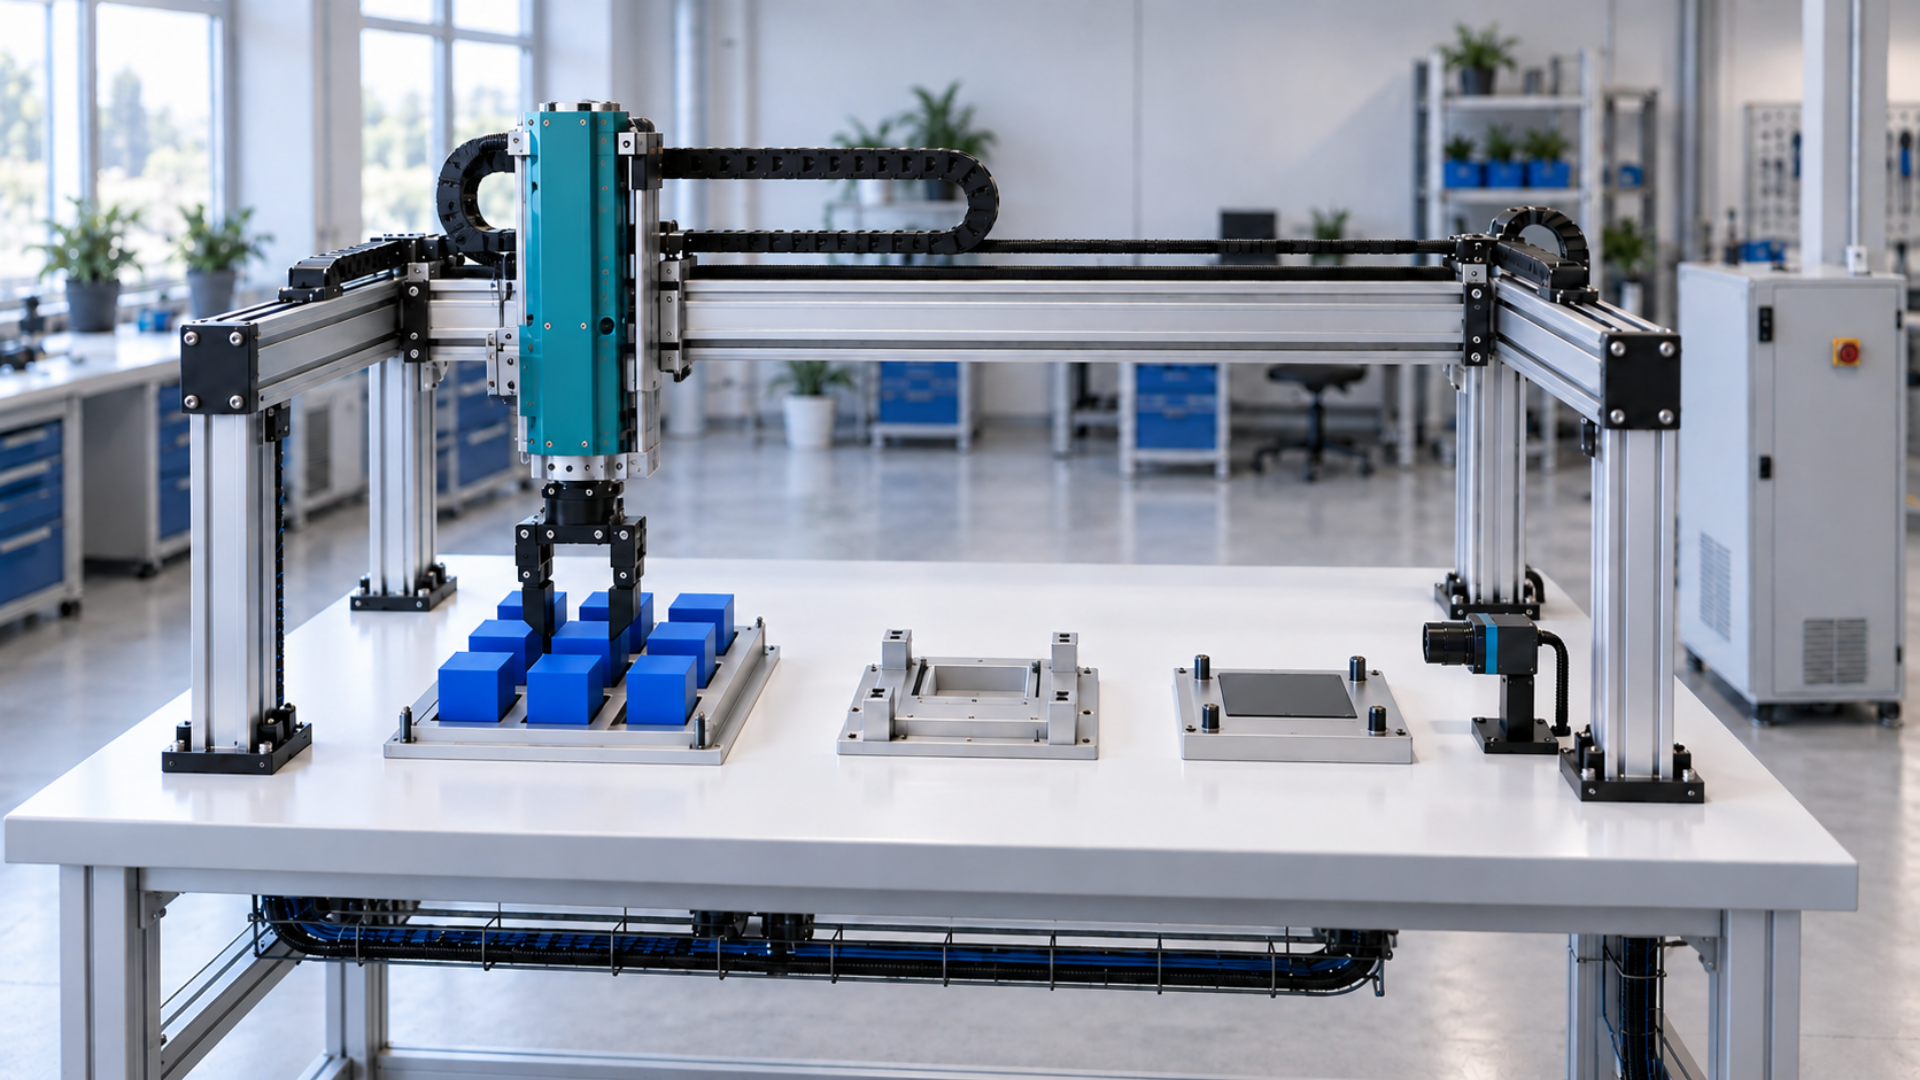
ロボット検査設備の基本の流れは、バッファから取る > 整列位置に置く > 検査位置へ運ぶ > 検査する、と表せます。整列位置への配置完了が、次の移動の根拠です。移動が進行中なのに、検査を完了扱いにはしません。まず大きな作業を描き、必要に応じてZ軸下降やグリッパー開放といった小さなWorkへ分けます。小さな作業でも完了条件を決め、同じ原理で接続します。
順番に見てみましょう
- バッファから取り、整列位置へ置き、検査位置へ運ぶ実際の順序を観察します。
- 次の作業に必要な前の完了をStart Arrowでつなぎます。
- 進行と完了を区別したまま、必要な細かい作業を追加します。
覚えておきたい一文
Startは前の完了を、次の作業の開始条件につなげます。
確認済みDS2 Textの例
構文・静的モデル検査に合格した例です。初回の開始と繰り返し実行には別途ランタイム条件が必要で、Resetだけで自動反復は保証されません。実機配線やPLC実行試験の合格を意味しません。
ds2 4;
project RobotInspection {
  system Cell active {
    flow Sequence {
      work Pick;
      work Place;
      work Inspect;
      entry Pick;
      exit Inspect;
      Pick > Place > Inspect;
      Place |> Pick;
      Inspect |> Place;
      Pick |> Inspect;
    }
  }
}
理解を確認する
3 / 24
このレッスンの契約根拠
REQ-01REQ-03REQ-04
2026-10-15の確定仕様v005を学習用に解説します。原理・目標契約と、製品の実装・試験結果は区別します。