
レッスン 08
境界を越えるなら、要求と観察を交換する
Aは全体の順序、Bは二つの移送、Cは検査を担当します。
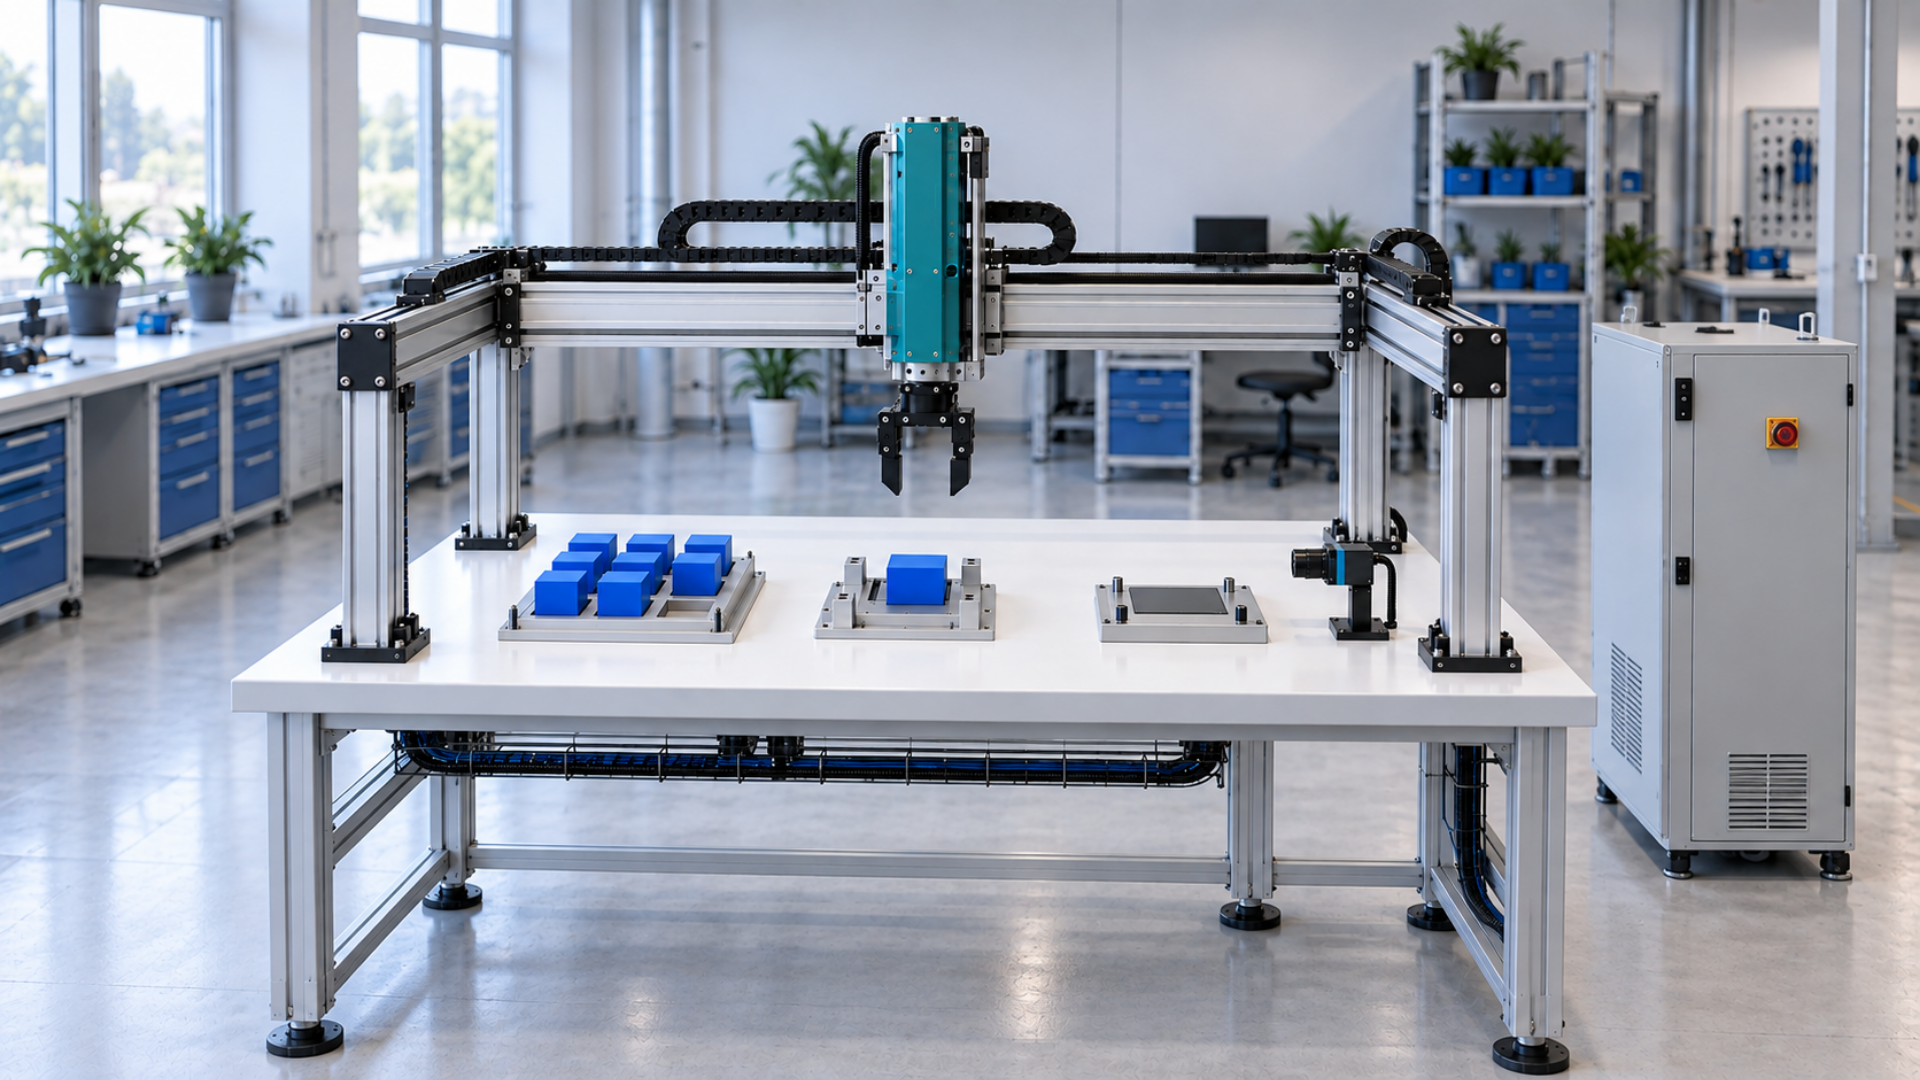
すべてのWorkを同じ制御責任で扱うなら、内部の因果関係で説明できます。現実の設備では、順序を指示する側と、指示を受けて反応する装置が分かれています。Activeは制御を進める役割、Passiveは指示に応じた動作と観察経路を表す役割として理解できます。Externalは、いま選んだSystemの外側という境界の視点です。ここで確定済みのexternal文法として教えたり、Systemごとに専用PLCが必要だと決め付けたりはしません。
System Aの順序は「整列位置に置く → 検査位置へ移す → 検査する」です。最初のWorkはBに整列移送(P1バッファ→P2整列)を、次のWorkはBに検査移送(P2整列→P3検査)を依頼します。Aは各移送の完了を確認してから次へ進み、検査WorkでCに検査を依頼します。検査後は作業者が製品を取り出します。Aは実際の取り出しを確認し、再準備と開始の条件を確認します。Bの二つの経路は、同じロボットが順に行う二つの製品移送です。Z軸・グリッパー・空のグリッパーの復帰はB内部の詳細動作であり、BがCを直接制御するという意味ではありません。
順番に見てみましょう
- 観察:P1バッファ・P2整列・P3検査を見つけ、P1→P2→P3という二つの製品移送を描きます。
- 規則:Aの下にBとCを並べます。AがBへ二つの移送をそれぞれ依頼し、その後Cへ検査を依頼します。
- 次へ:依頼できる仕事と返ってくる完了の根拠をApiDef・Call・TAGで具体化します。
覚えておきたい一文
Aが全体の順序をつなぎ、Bが二つの製品移送を行い、Cが検査完了と結果をAに返します。
理解を確認する
8 / 24
このレッスンの契約根拠
REQ-05REQ-06REQ-14REQ-23
2026-10-15の確定仕様v005を学習用に解説します。原理・目標契約と、製品の実装・試験結果は区別します。