
レッスン 20
PLCとVPlantの生成物を別々に読み直します
SILSでは、生成された制御プログラムそのものが仮想設備を動かす必要があります。
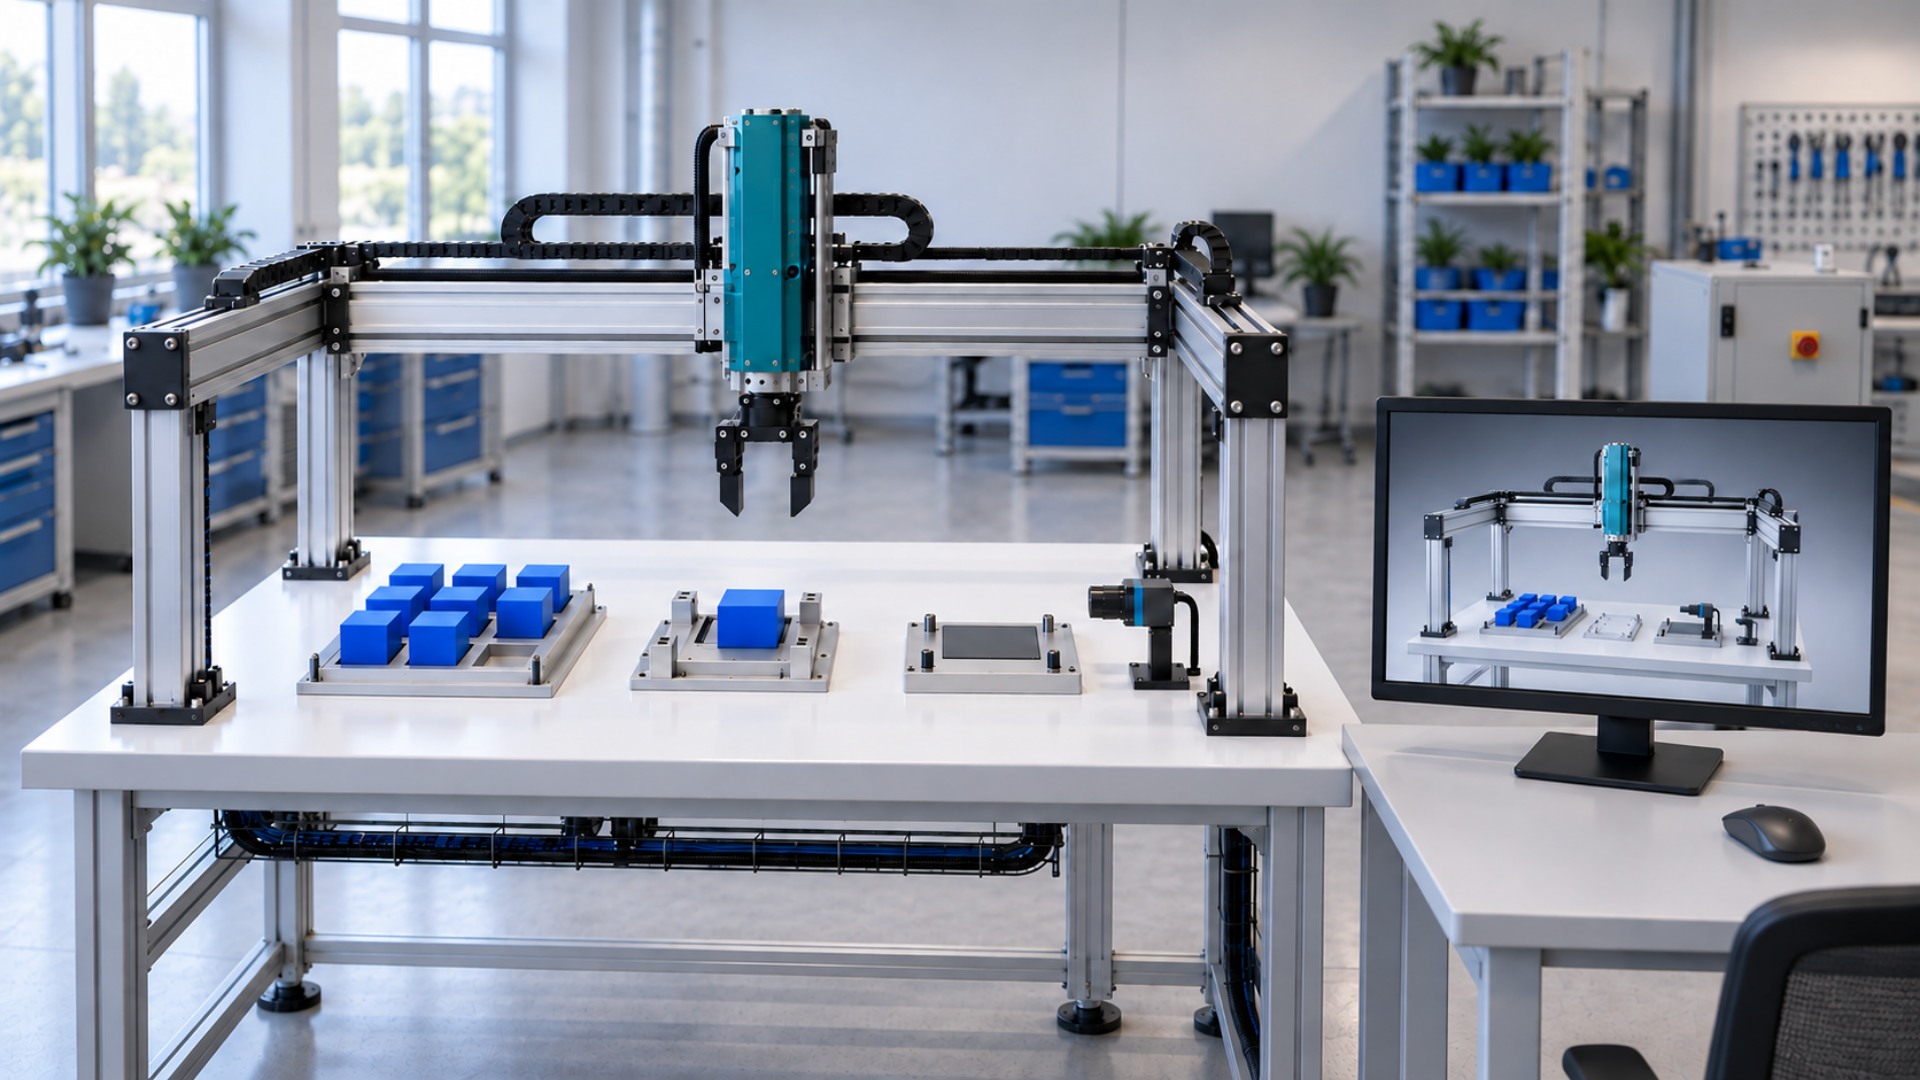
SILSは、生成PLCプログラムを再読込した仮想実行器と、別に生成したVPlantを接続します。制御プログラムが指令を計算し、VPlantが受け取って模擬動作とセンサー応答を作ります。二つの生成物を別々に保存・読込し、バージョンと識別情報を記録します。元のDSモデルを裏側で代わりに動かす経路があると、生成の欠陥を隠してしまいます。ファイル生成やXML解析の成功だけでは、指令から観測が戻る閉ループ試験の合格にはなりません。
生成PLCが検査位置への移動を始めると、仮想ロボットが動き、VPlantの到達観測で検査の呼び出しが続く必要があります。試験用に生成ファイルの接続を変えたり完了センサーを遅らせたりした場合、その結果差を検出できるか確認します。バッファの一枠から検査、人による取り出しの模擬まで終了するかも追跡します。同じDSから生成した二つのプログラムの一致だけでは独立した証明になりません。別途定めた期待結果や故障注入例も比較に使います。
順番に見てみましょう
- 生成PLCとVPlantの各ファイルを保存し、再読込した記録を確認します。
- 読込済みPLCの指令によってVPlantが応答することを追跡します。
- ファイル改変とセンサー遅延の試験を加え、完了・Reset・診断の順序を比較します。
覚えておきたい一文
生成物を検証するには、その生成物を読み込んで実行します。
理解を確認する
20 / 24
このレッスンの契約根拠
REQ-23REQ-24REQ-25
2026-10-15の確定仕様v005を学習用に解説します。原理・目標契約と、製品の実装・試験結果は区別します。