
レッスン 19
構造を定め、仮想設備で動かします
MODELで構造を定義し、MILSでは選んだモデル実行器とプラント模型を組み合わせます。
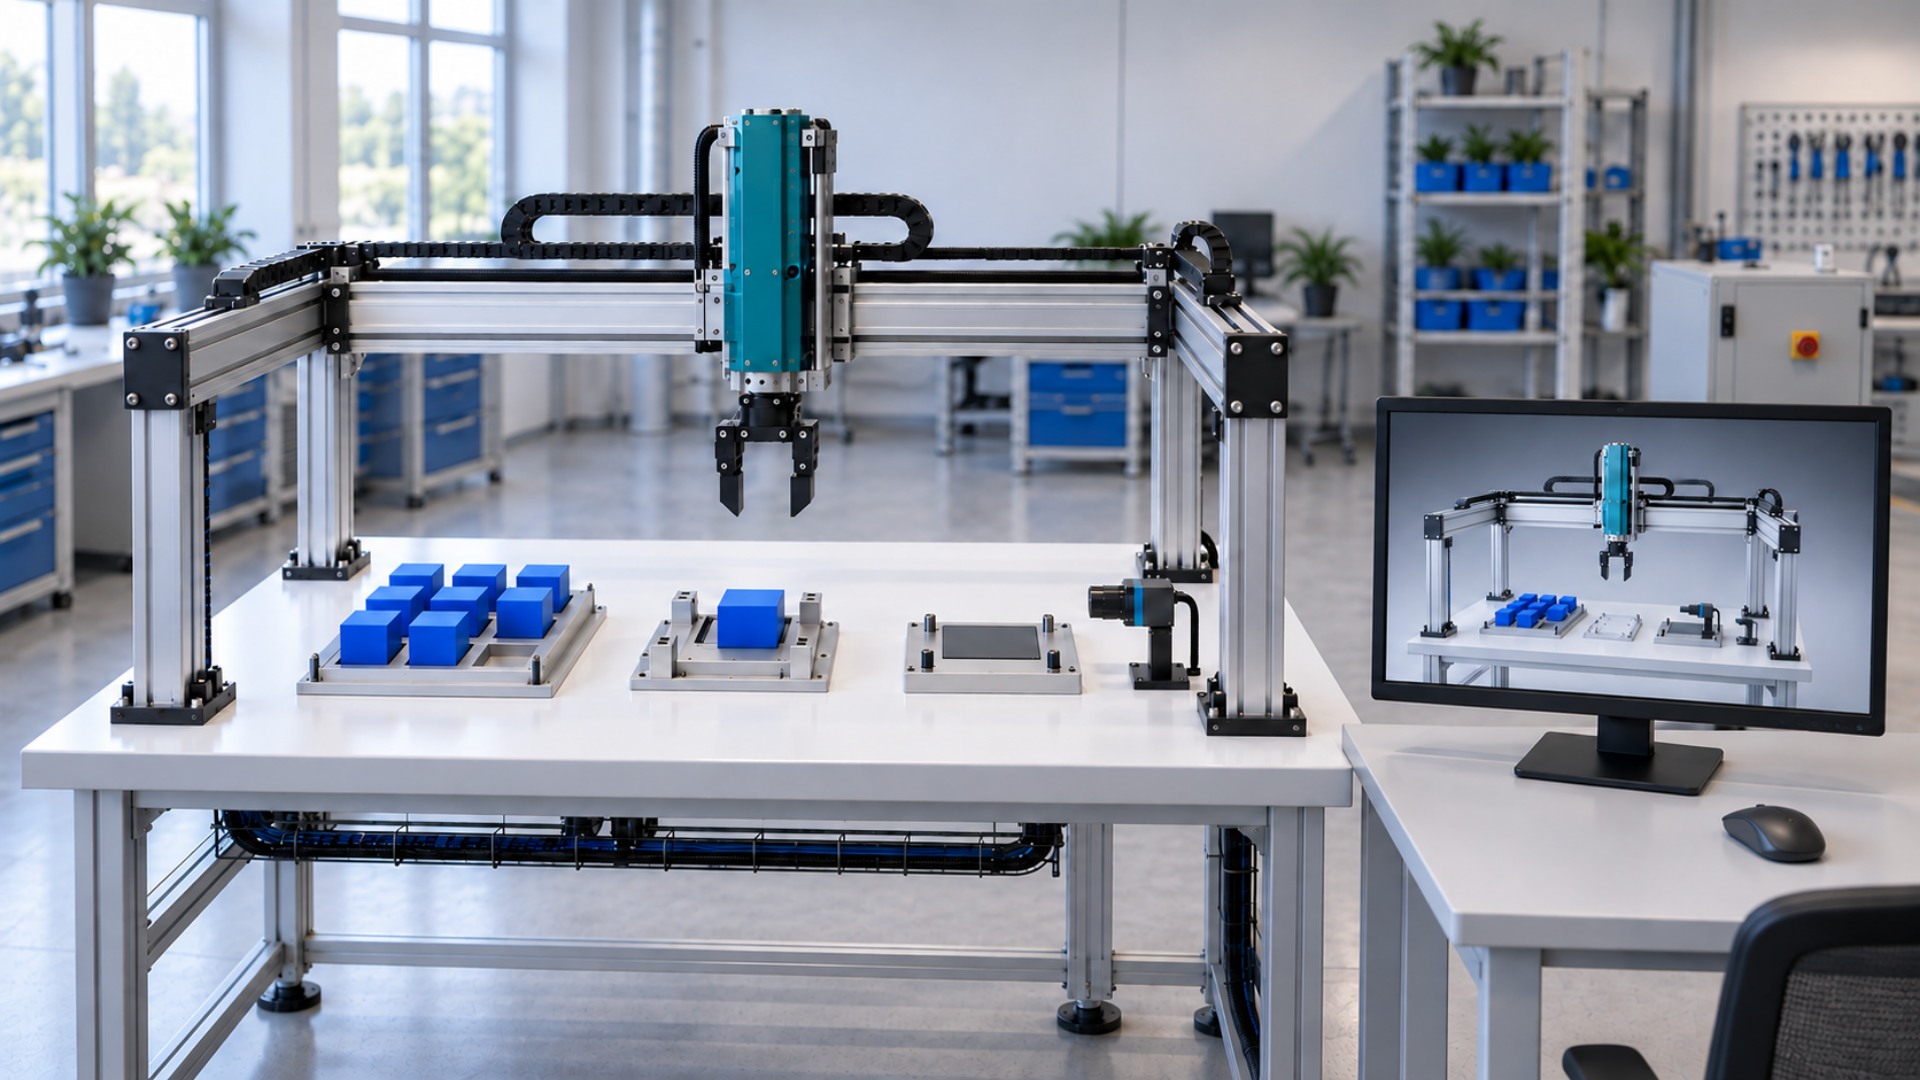
MODELではWork、Start・Reset、System境界、呼び出し接続、型、方針を定義します。構造検査に合格しても、設備が最後まで動いたという意味ではありません。MILSでは選択したモデル実行器と明示したプラント模型で動作を試します。移動時間、センサー応答、時刻の仮定は試験条件の一部です。この教材の1ビット模型が読む前ティックのスナップショットと、実際の実行器の段階別の状態可視性も区別します。同じ図を使うだけで、イベント実行とスキャン実行があらゆる条件で等価になるわけではありません。
まずバッファ取り出し、整列配置、検査位置への移動、検査をつなぎ、人が製品を取り出した後の繰り返し条件を定めます。MILSでは仮想Z軸とグリッパーが指令に応答するようにし、正常な順序とセンサー未到達の例をそれぞれ実行します。どのモデル実行器と時計の仮定を使ったかも記録します。自然に動く画面だけで、生成PLCも成功したとは結論できません。次の段階では、実際に生成した制御プログラムを読み込んで実行する試験へ進みます。
順番に見てみましょう
- 仕事、接続、System境界、センサーの仮定がモデルに含まれるか確認します。
- 選択した実行器とプラント模型で正常例と故障例を実行します。
- 時間と仮定を記録し、生成PLCを試すSILSにつなげます。
覚えておきたい一文
何を実際に実行した試験なのかを明らかにしてから結果を読みます。
理解を確認する
19 / 24
このレッスンの契約根拠
REQ-22REQ-23REQ-25
2026-10-15の確定仕様v005を学習用に解説します。原理・目標契約と、製品の実装・試験結果は区別します。