
レッスン 21
実機制御器を接続すると確認項目が増えます
HILSは実機制御器と実時間模擬、REALは実際の対象設備を扱います。
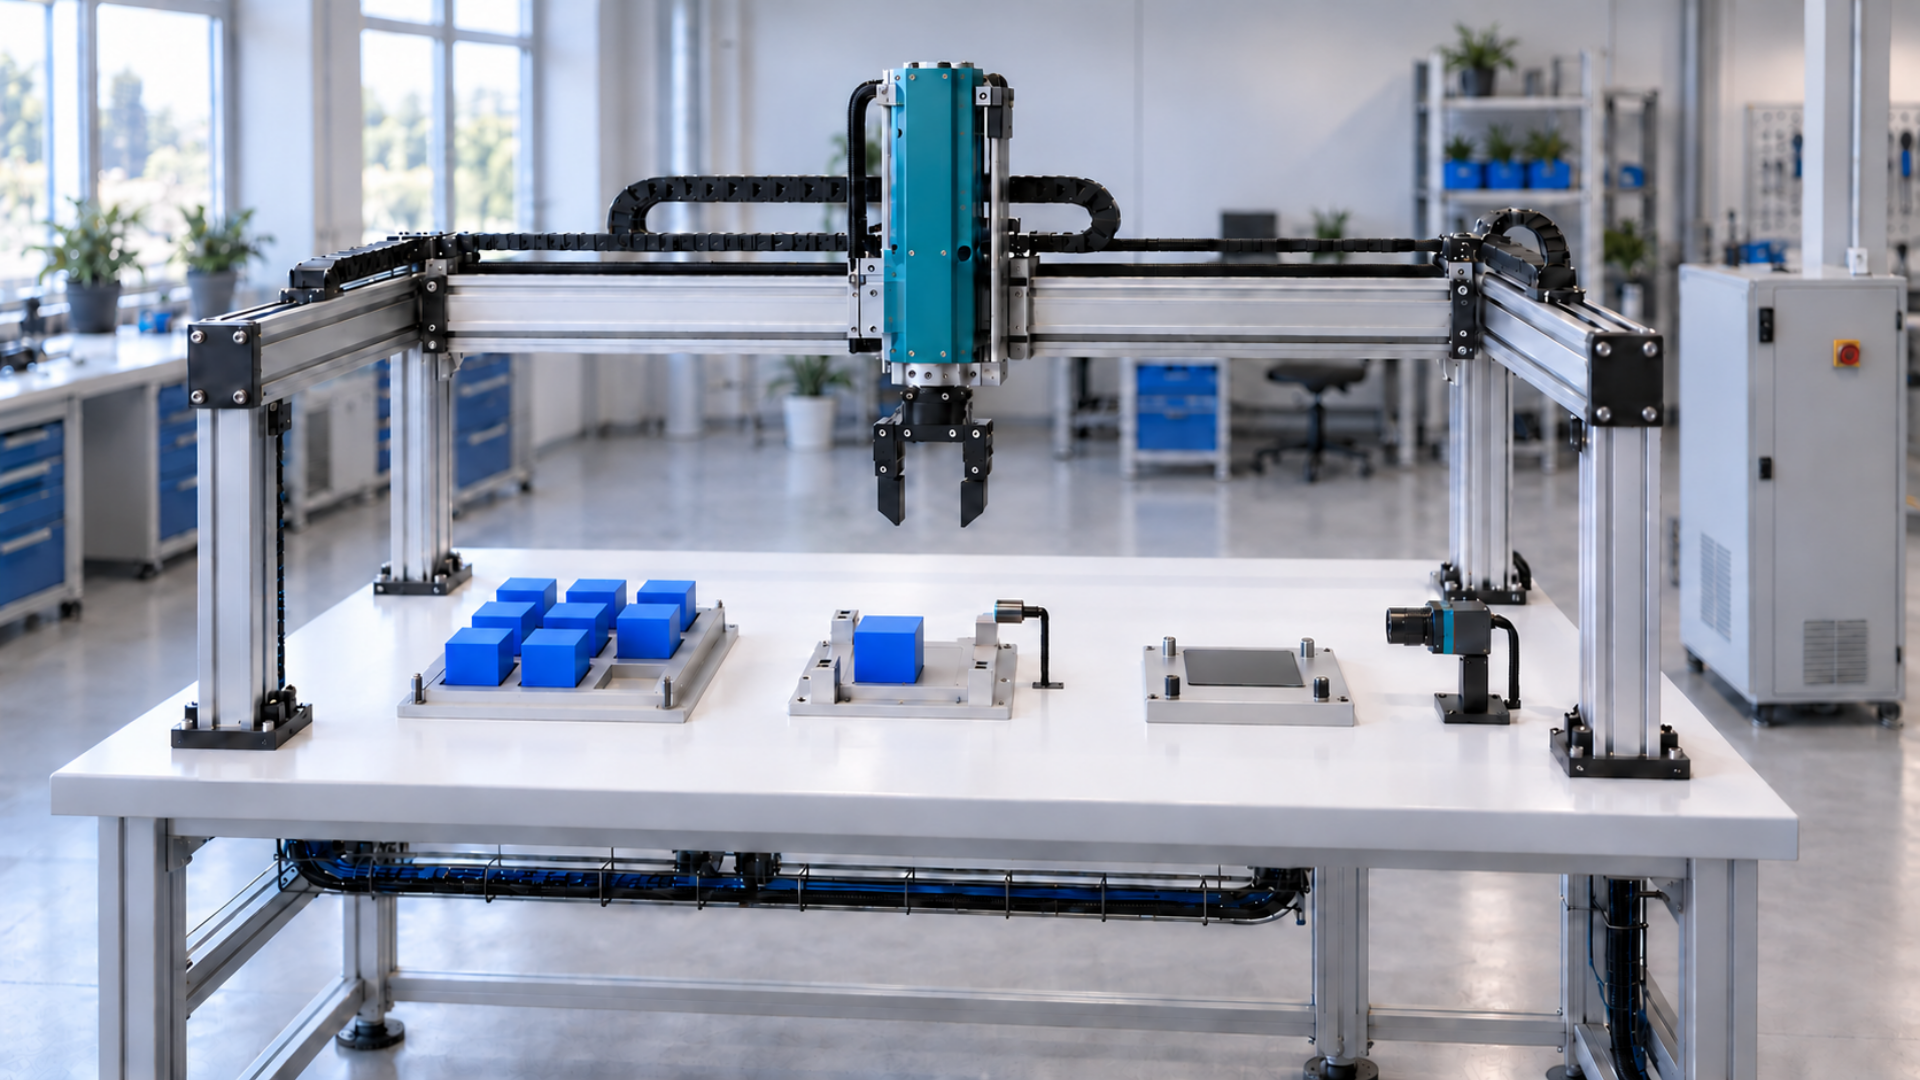
HILSでは実機制御器が指令を計算し、定義した実時間プラント模擬とI/O接続が装置応答を返します。REALでは実機制御器と実際の対象のセンサー・出力を観測します。実装置と模擬が混在する場合、各TAG端点の供給元を示す必要があります。制御の意味を維持する目標は同じでも、タスク、スキャン周期、値の型、I/Oドライバー、伝送遅延を個別に確認します。このためHILSを単なるファイル形式変換とは呼べず、SILSの合格表示をそのまま移すこともできません。
検査設備の実PLCに仮想3軸ロボットを接続した場合、ロボットの動作応答はまだ模擬です。実ロボットの接続後は、アドレス、センサー品質、指令適用時刻、検査後の人による取り出し条件を現場で再確認します。REALのPassive公称時間0は、仮想の移動時間を挿入しないという意味で、即座のセンサー到達ではありません。仮想画面の巻き戻しは、既に動いたグリッパーを元に戻せません。段階ごとの試験結果と実際の反応を分けて記録します。
順番に見てみましょう
- 各I/Oが実機制御器、仮想プラント、実装置のどれにつながるか示します。
- スキャン・タスク・型・I/O伝送条件を定め、指令と観測を照合します。
- 実際の設置時に、アドレス、センサー、人の取り出し、運転条件を再検証します。
覚えておきたい一文
モデルの意味を引き継ぎ、実行対象が変わるたびに新しい証拠を集めます。
理解を確認する
21 / 24
このレッスンの契約根拠
REQ-13REQ-23REQ-26
2026-10-15の確定仕様v005を学習用に解説します。原理・目標契約と、製品の実装・試験結果は区別します。