
レッスン 07
全体、責任範囲、流れ、作業に整理する
説明の大きさを分けると、モデルを読みやすく変更しやすくなります。
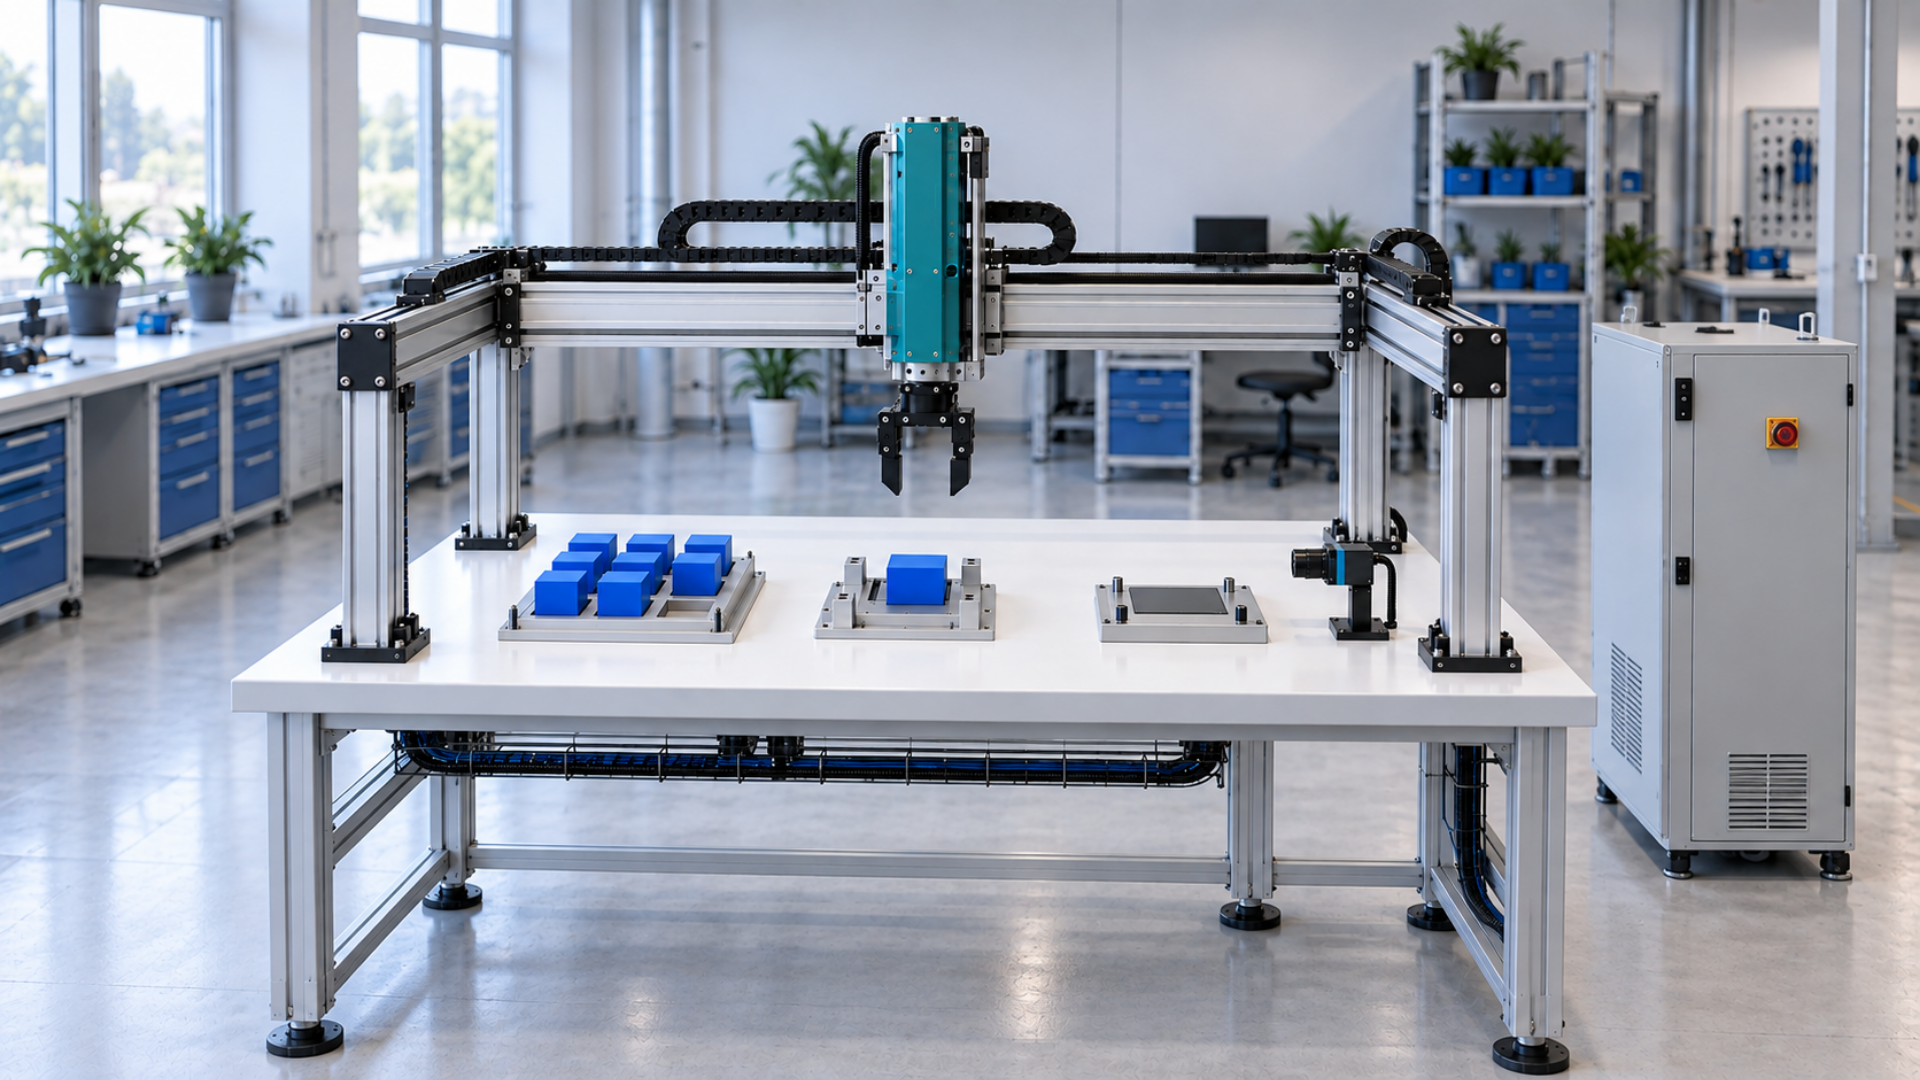
Projectは扱う設備やプロジェクト全体の範囲です。Systemは制御責任の境界、Flowはその中の工程の流れ、Workはそこで区別する作業です。画面を飾る名前ではなく、所属と責任を示します。同じSystemが責任を持つWorkは、内部のStart・Reset関係で接続できます。一方、別のSystemの内部ビットを直接読み書きして境界を越えると、誰が責任を持つのかが不明確になります。
ロボット検査設備では、P1は最大9個を置ける3×3のバッファ、P2は整列位置、P3は検査位置です。最初はバッファからの取り出し・整列位置への配置・検査位置への移送・検査をWorkとして描き、Z軸下降やグリッパー開放も詳細化できます。制御の責任を分けるときは、Aが全体の順序、BがP1→P2とP2→P3の二つの製品移送、Cが検査を担当します。ロボットの細かな動作はB内部の仕事として整理します。説明の粒度が変わっても、製品が通る順序は同じです。
順番に見てみましょう
- 設備全体で、どの制御主体がどの作業に責任を持つか調べます。
- Project・System・Flow・Workの所属を決め、内部の開始と再準備を描きます。
- 別の制御主体の作業は境界を示し、呼出し契約へつなぐ準備をします。
覚えておきたい一文
階層は作業の範囲と責任を整理し、因果関係は動作の理由を示します。
理解を確認する
7 / 24
このレッスンの契約根拠
REQ-01REQ-05REQ-07
2026-10-15の確定仕様v005を学習用に解説します。原理・目標契約と、製品の実装・試験結果は区別します。